仿羽毛星水下机器人仅用两个执行器实现三维运动
北卡罗来纳州立大学团队从羽毛星获得灵感,设计出仅用两个执行器就能完成升降、前后游动和原地旋转的水下机器人。
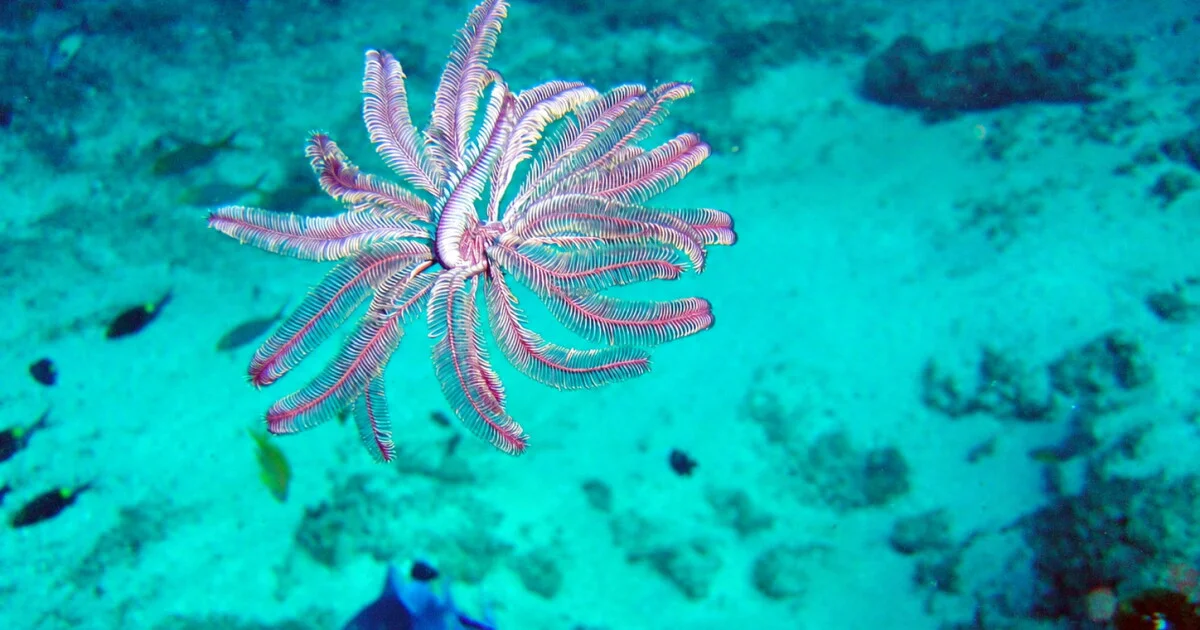
水下机器人要真正融入海洋环境,除了能向前游,还得像海洋生物那样升降、转向和原地调整姿态。北卡罗来纳州立大学的研究团队正在朝这个目标推进。
该团队此前曾受蝠鲼启发做过一款水下机器人,游速表现不错,但三维机动能力不足:前进是一回事,上下移动、改变方向和在原地旋转则是另一套难题。许多水下机器人也有类似局限,于是研究人员决定从生物身上另找答案。
羽毛星带来的结构灵感
这次他们借鉴了羽毛星。羽毛星长有多条柔软、羽状的手臂,能帮助它在不同方向上移动。看起来动作轻盈,但要把这些动作复刻到机器人上并不容易,通常需要复杂的控制系统和更多执行器,也就是驱动机器人运动的部件。
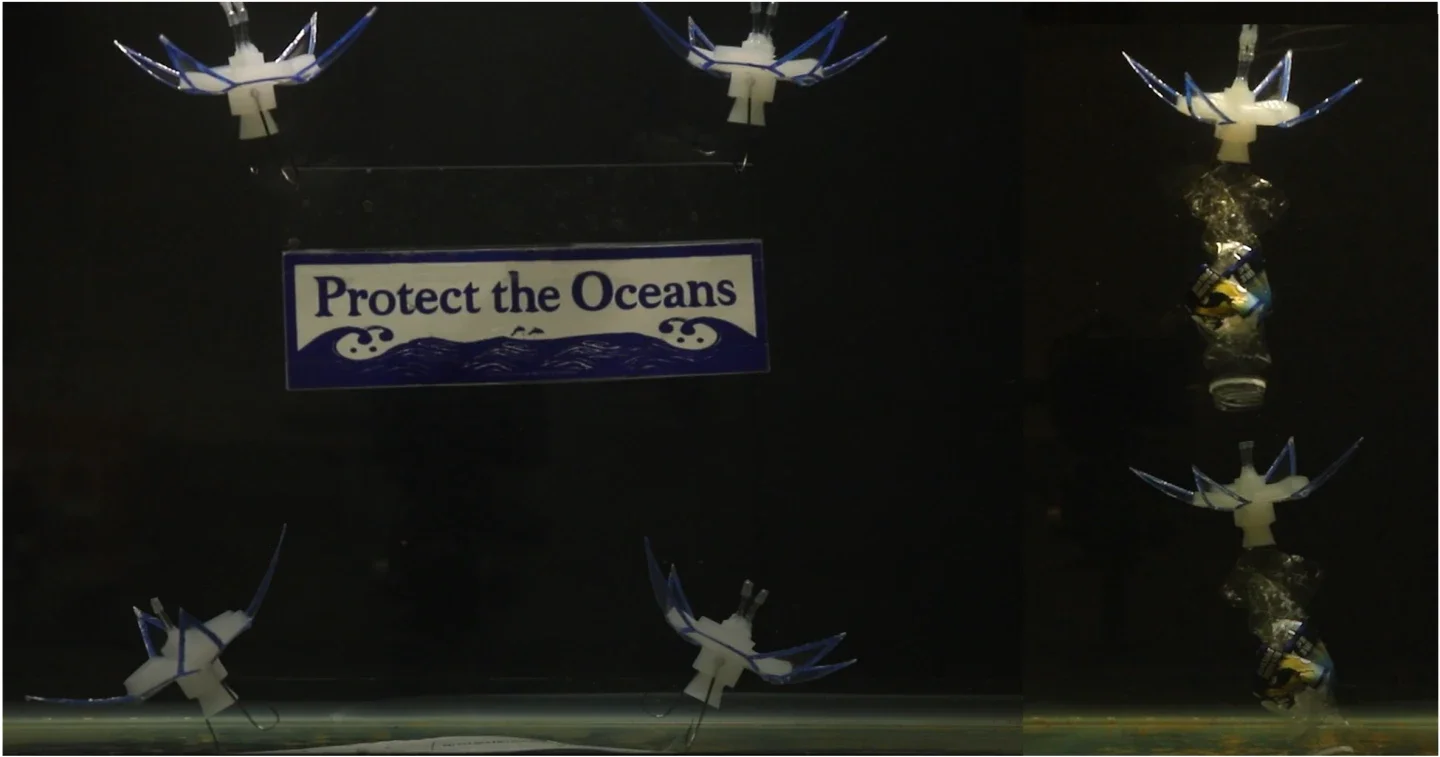
两台机器人(左)举起“保护海洋”横幅(图片来源:北卡罗来纳州立大学)
新机器人的特别之处在于,它只靠少量弹性肢体和两个执行器就能完成三维机动。研究论文通讯作者 Jie Yin 解释说,通常至少需要六个执行器才能实现这样的运动范围,而羽毛星机器人依靠结构设计,仅用两个执行器就做到了;这是用“机械智能”打造更高效设计的一个例子。
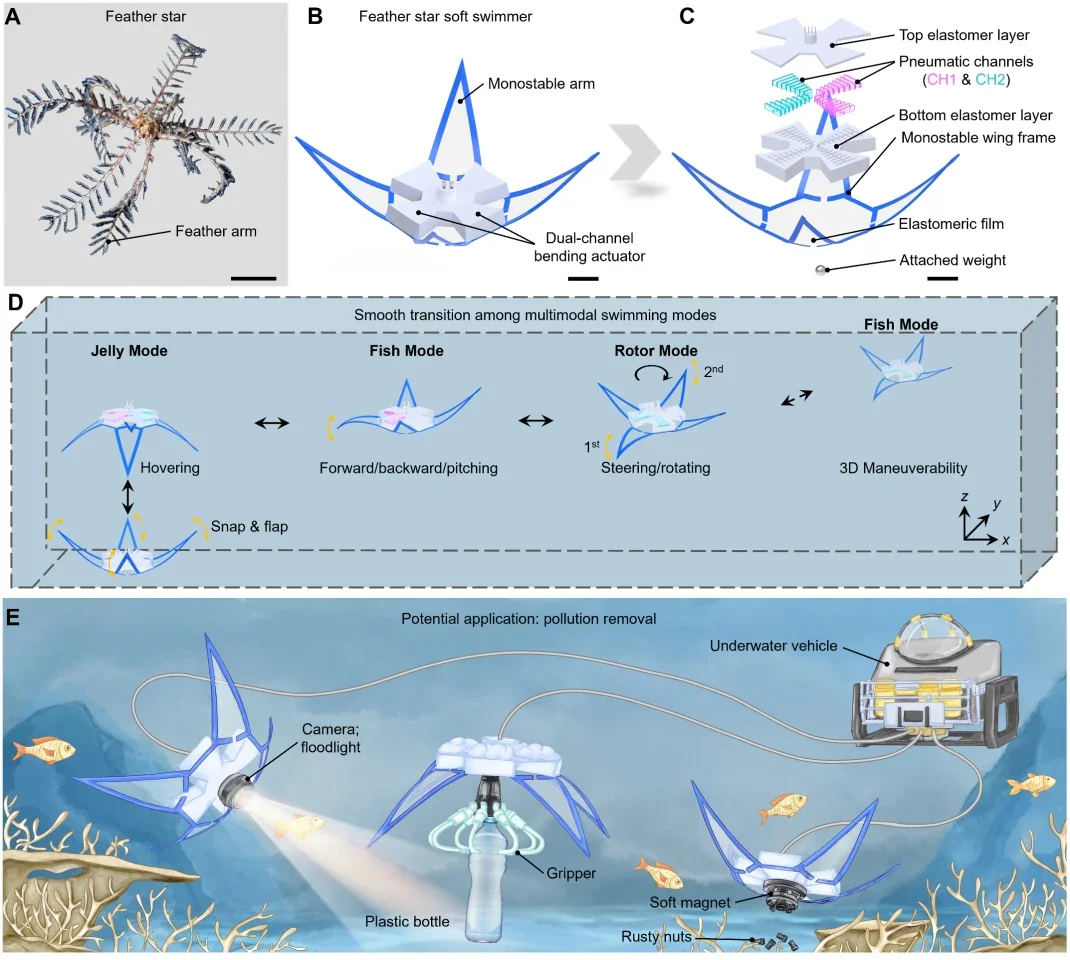
羽毛星机器人的一种可能应用场景(图片来源:北卡罗来纳州立大学)
“机械智能”是什么意思
这里的机械智能,不是给机器人堆更多电子部件,而是让机器人本身的结构承担一部分功能。研究人员没有为每一种运动单独配置电机或控制机构,而是利用机器的物理结构,使它能够切换三种运动模式。
水母模式:升降与悬停
水母通过收缩和放松身体在水中升降。羽毛星机器人采用类似原理:两个执行器同时启动时,羽状翼片向下拍动,把机器人向上推。翼片具有单稳态特性,弯曲后会自然恢复原状;在恢复过程中,机器人可以下降。加快重复这一动作,机器人就能在水中游动,放慢则可以在原地悬停。
鱼模式:前后推进
只启动一个执行器时,机器人会产生不对称运动,从而向前或向后推进,思路类似鱼用鳍和尾巴游动。
转子模式:原地转向
交替驱动两个执行器,机器人就能绕自身轴线旋转,方便改变朝向。
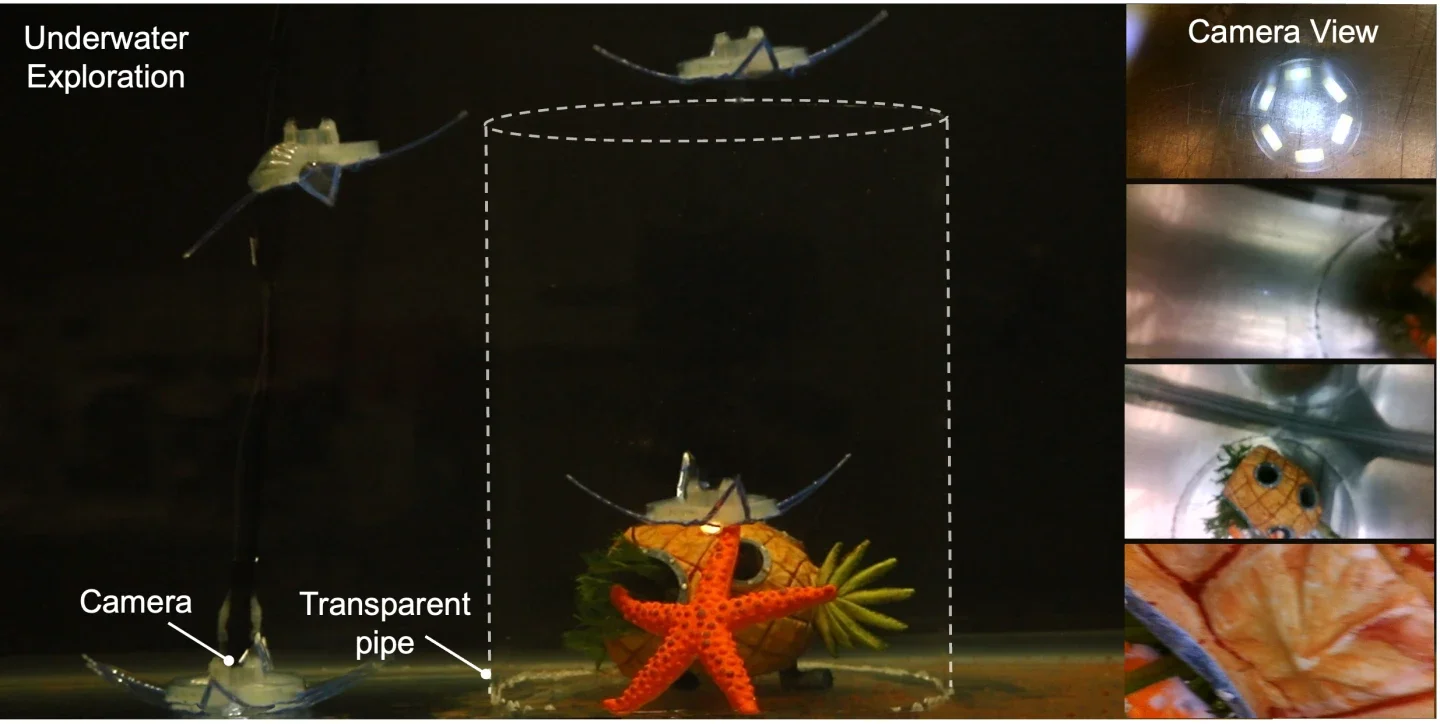
在水母模式下,机器人可以升入并降入一个顶部开口的圆筒(图片来源:北卡罗来纳州立大学)
这就是机械智能的实际效果:有时让机器更强,不是继续增加电子器件,而是让设计本身更聪明。
潜在用途
研究人员希望这类机器人能为水下探索带来新可能,例如搭载相机、举升物体,或与其他水下机器人协同工作。
来源:北卡罗来纳州立大学


讨论
0 条评论