手指控制的机器甲虫:人造肌肉加持双向反馈
韩国科学技术院团队打造 BeetleBot 机器甲虫,采用液晶弹性体人造肌肉驱动,通过手指柔性传感器操控,并实现人与机器人之间的双向信息反馈。
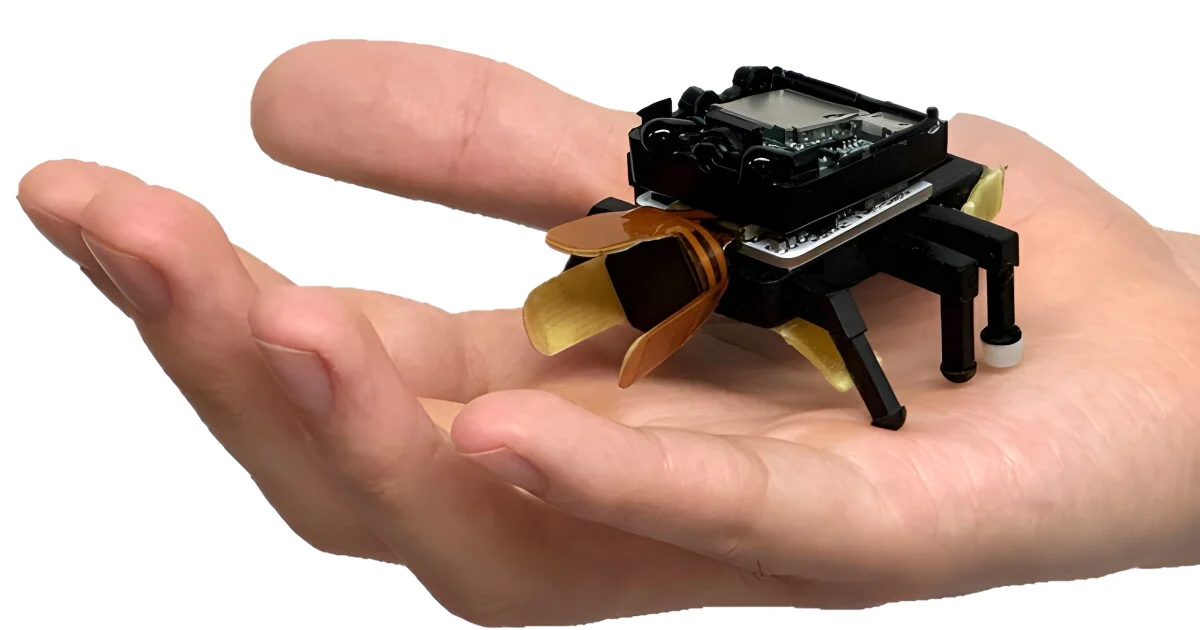
昆虫一直是机器人工程师的灵感来源:体型小、动作灵活,还能钻进人类进不去的狭窄空间。这类机器人可用于空间探索、工业设备巡检,甚至搜救任务。为满足特定需求,一些研究者会把真实昆虫改造成“半机械化”的赛博格,但这种方式存在伦理争议,因此另一种做法是直接从头设计一款甲虫形态的机器人。
韩国科学技术院(KAIST)的团队正在研发一款名为 BeetleBot 的机器人,而它的外观并不是最有趣的部分。
设计 BeetleBot 时,研究人员参考了一种真实存在的甲虫——Mecynorrhina torquata,它是世界上最大的昆虫之一,原产于刚果、喀麦隆和乌干达。科学家分析了这种甲虫腿部肌肉与关节的布局,以及它在运动时这些结构如何协同工作,再把这些原理移植到机器人身上。
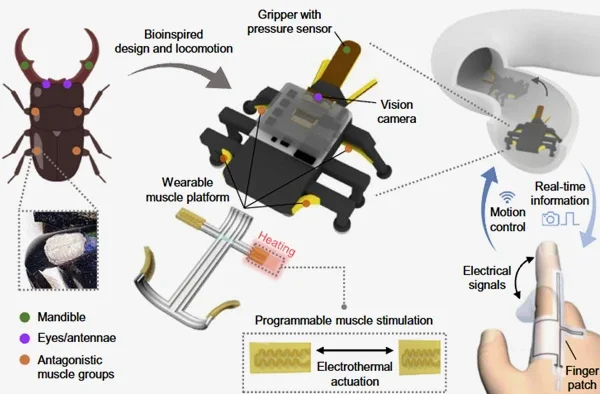
BeetleBot 的基本组成部分(图片来源:KAIST)
能收缩 45% 的人造肌肉
BeetleBot 的人造肌肉由液晶弹性体(LCE)3D 打印而成。这种材料的特别之处在于:受热时可以收缩、长度缩短约 45%,冷却后又恢复原状,正是依靠这一特性,机器人才能做出接近生物肌肉的动作。
加热方式也很有意思。LCE 肌肉需要升到 110 °C 才会收缩,而热量来自流经肌肉内部集成导线的电流。虽然只有肌肉部分需要加热、不必加热整个机器人,但这种机制仍需消耗相当可观的能量,这也是目前项目面临的最大挑战之一。
当然,BeetleBot 还需要人来操控。为此,研究人员开发了一块可贴附在手指上的柔性传感器贴片:手指弯曲或移动时会拉伸贴片,从而改变其电阻值。控制系统相当直接,只有四条指令——前进、左转、右转和抓取物体。
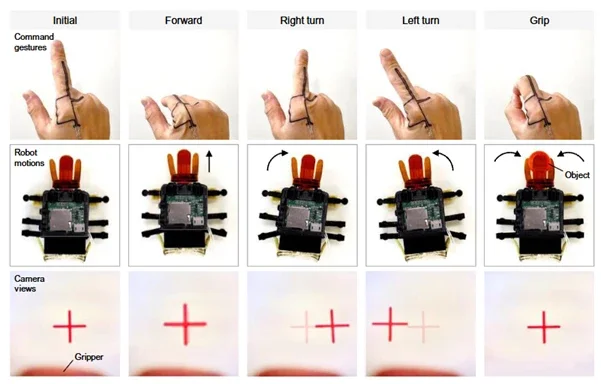
BeetleBot 的手指指令手势(图片来源:KAIST)
仿生口器夹爪与双向反馈
抓取机构同样值得一提。它借鉴了甲虫的大颚——昆虫用来抓住并固定猎物的颚状口器。BeetleBot 的夹爪与腿部一样采用 LCE 人造肌肉,但同时加装了压力传感器:肌肉收缩时夹爪合拢包住目标物体,传感器则帮助判断施加的压力大小。机器人还配备摄像头,从而实现了所谓“双向反馈”,这也是研究人员尤为自豪的一点。
该论文第一作者、成均馆大学的 Inho Kim 教授解释说:“这项工作的一项关键特性是双向反馈,它把机器人检测到的信息与用户的下一步动作联系了起来。”
换句话说,机器人与操作者之间在不断交换信息:机器人把摄像头拍到的画面实时传给人,人用相应的手势作出回应,机器人执行指令并立刻回传反馈。
在实验室测试中,BeetleBot 能够完成转弯、接近目标、抓取并将其搬运到另一处等任务。研究团队接下来的目标是提升响应速度与能效,并最终把 BeetleBot 发展为全软体机器人,以适应更多样的环境。
来源:KAIST


讨论
0 条评论