吸盘锁定:自制机器人充电桩自己插枪
博主 Mew463 开源了一台低矮的机器人充电桩:它用麦克纳姆轮和激光雷达靠近车辆,靠摄像头识别 ChArUco 标定板完成精准对位,再用两个吸盘把自己固定在车身上,用齿轮组把充电枪推入接口。
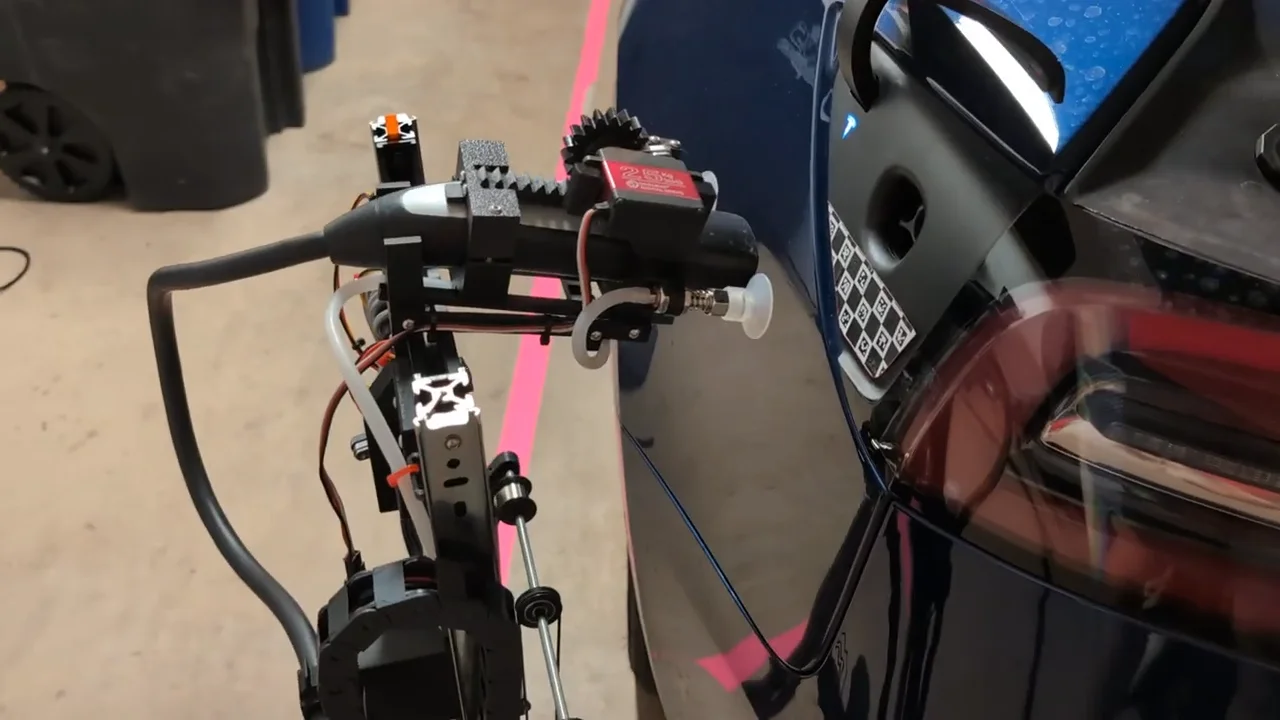
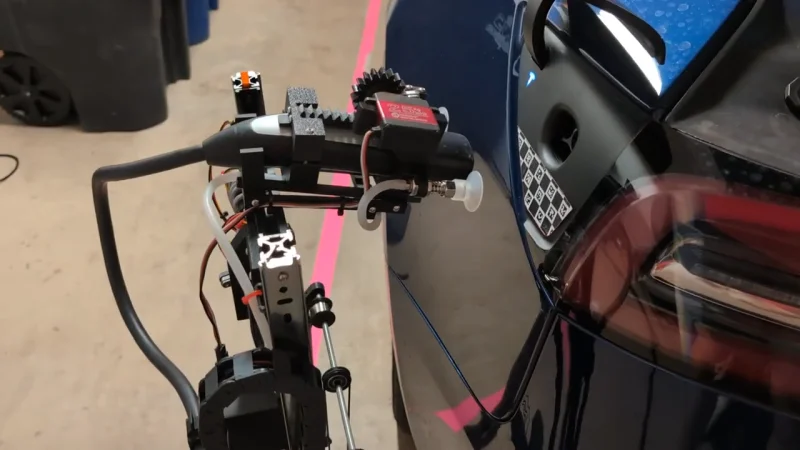
Mew463 打造的这台机器人充电桩不只是替车主把充电枪插进车里那么简单,它在整个过程中还用上了不少相当巧妙的设计,看起来很有意思。
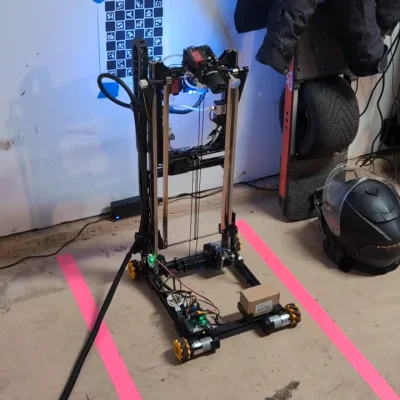
此前我们也见过基于滑台底盘的机器人充电方案,但 Mew463 这台的不同之处在于:它并不是一台笨重的大家伙。设计上刻意压低身形,工作时紧贴车身,闲置时则自己贴墙停放,不占地方。
连充电口盖都由它自己打开
更省心的一点是,车主不需要手动去开充电口盖。机器人会先确认车辆已经停稳、没有被使用,然后通过 API 调用远程解锁并开启充电口。早年有人用简单的无线重放攻击就能弹开充电口,相比之下走官方 API 显然是更稳妥的做法。
粗定位靠轮子,精对位靠摄像头
机器人先用四个麦克纳姆轮配合激光雷达移动到大致合适的位置,随后进入精细调整阶段:车载摄像头识别充电口下方贴着的 ChArUco 标定板图案,据此把枪头对准接口。
对准之后,机器人向前推进,把充电枪插入车内。问题也正出在这里——插枪需要相当大的推力,而这台机器人本身并不重。Mew463 的解法是用两个吸盘把自己吸附固定在车身上,再由一套齿轮机构把充电枪顶到位。我们尤其喜欢它紧贴车身的姿态:充电期间,车子旁边不会杵着一个碍事的大块头。
拔枪与自行归位
断开充电的过程就是把上面的步骤反过来做一遍。至于重新回到墙边停车,机器人不需要整个掉头,只要把摄像头转向后方,让它能看到墙上的标记即可完成对位。整套动作行云流水,作者也放出了实机演示视频。


讨论
0 条评论