巴掌大机器狗 Quaddle:四个舵机与乐高背板
Petoi 的新款巴掌大机器狗 Quaddle 只用四个舵机完成行走、滑行和后空翻,背部兼容乐高,并以诺基亚 BL-5C 规格电池供电。
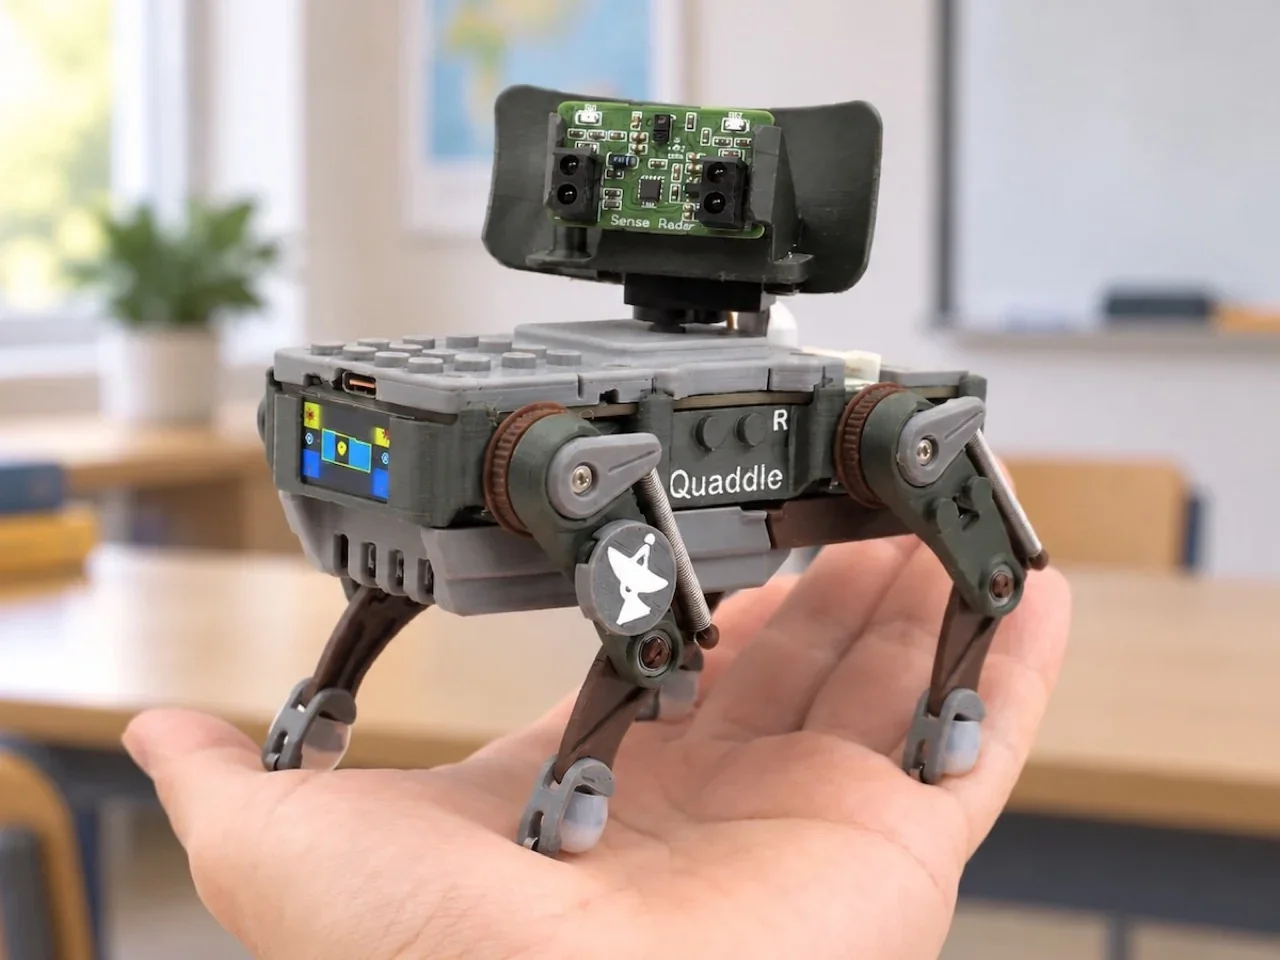
把波士顿动力式的四足机器人缩小到桌面,Petoi 已经做了近十年。2016 年,Rongzhong Li 博士在宿舍实验室里创立公司,起因是一段开源机器猫原型视频走红。那只猫后来变成激光切割木质的 Nybble,随后又有了巴掌大的机器狗 Bittle,进入教室、研究实验室和不少人的家庭办公室。Petoi 称已向 60 多个国家发出超过 3 万台机器人,全部运行开源 OpenCat 框架。新一代产品 Quaddle 继续沿这条路线:更小、更聪明,也更容易组装。
Quaddle 是一只手掌大小的机器狗,靠四个舵机完成行走、滑行、旋转和后空翻。这个数量大约是 Bittle 腿部舵机的一半,也约为多数四足机器人的三分之一。秘密在于 Petoi 称为 MinDoF 的弹簧连杆腿:一个电机同时驱动肩部和膝部。整机约 6 盎司(约 170 克),无需螺丝即可卡扣组装,背部能接乐高积木。用户可以手动摆腿教它动作、与它语音聊天,或用从图形积木到 ROS 的各种方式编程。起售价为 179 美元。
一个舵机如何带动整条腿
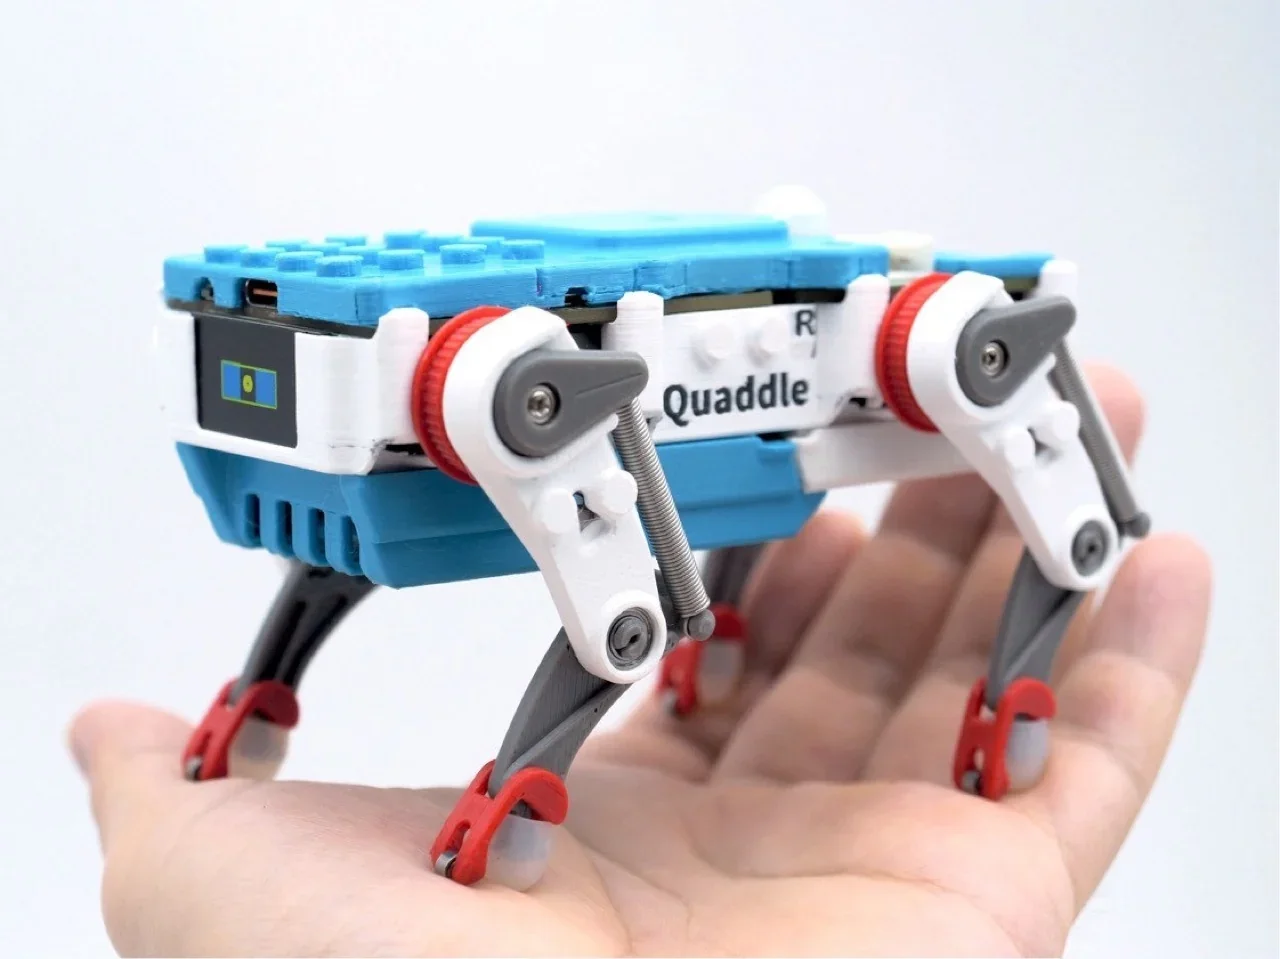
Quaddle 的每条腿只挂在一个舵机上,弹簧和四连杆机构承担了通常第二个电机的任务。舵机摆动大腿时,连杆把膝盖折起再伸直,把一根旋转轴变成完整的迈步动作。Petoi 把它叫作 MinDoF 腿,意思是“最小自由度”(Degrees of Freedom),一个自由度就是一个关节可以独立运动的一种方式。弹簧可以扣在不同锚点上,改变每条腿的软硬和弹跳感。在 Petoi 的桌面测试中,Quaddle 每秒约走一个身长,一个步态周期内转 90°,还能爬上与膝盖同高的台阶。
用单个曲柄驱动行走机器的思路可以追溯到俄罗斯数学家帕夫努季·切比雪夫(Pafnuty Chebyshev),他在 1870 年代设计的连杆把旋转变成了相当拟人的步态。荷兰海滩上 Theo Jansen 的风力“海滩兽”也基于类似原理,Quaddle 像是它们的小型电池版亲戚。Petoi 还加了一个巧思:脚端装有小轴承。把腿摆到合适角度,轴承就变成轮子,让 Quaddle 在光滑桌面上以约每秒三个身长的速度滑行,而且不需要额外电机。电机更少,重量、成本和耗电也随之下降,整机才能做到约 6 盎司。
手动教动作,再用代码扩展
在 Buddy 和 Scout 型号上,每条腿的舵机都会回传位置,因此抓住它的腿就能“教”动作。点一下开始录制,带着腿走完一段舞步,再点一下让它回放。整个过程不需要 App 或代码,Petoi 称大约十秒就能教会基本行走。录下的动作可以导入 Petoi 的 Skill Composer 软件微调,并分享给其他 Quaddle 用户。对孩子来说,这大概是从“我有个想法”到机器人真的做出来之间最短的路径。
Buddy 和 Scout 用两颗 ESP32-S3 分担计算:一颗负责运动和平衡,另一颗负责语音聊天与智能家居控制。机身上的物理拨动开关可以彻底切断 AI 芯片供电,既有利于隐私,也能让这只“话多”的机器狗安静下来。编程从拖拽积木入门,进阶到 Python 或 MicroPython,最终可以深入 Arduino C++ 固件。更大的项目可以在背部加装树莓派 Zero,或接入研究机器人常用的 ROS 框架。浏览器模拟器能运行与实体机器人相同的代码,因此没有机器人在手边,也能在笔记本甚至手机上测试想法。
乐高背板、诺基亚电池与三个版本
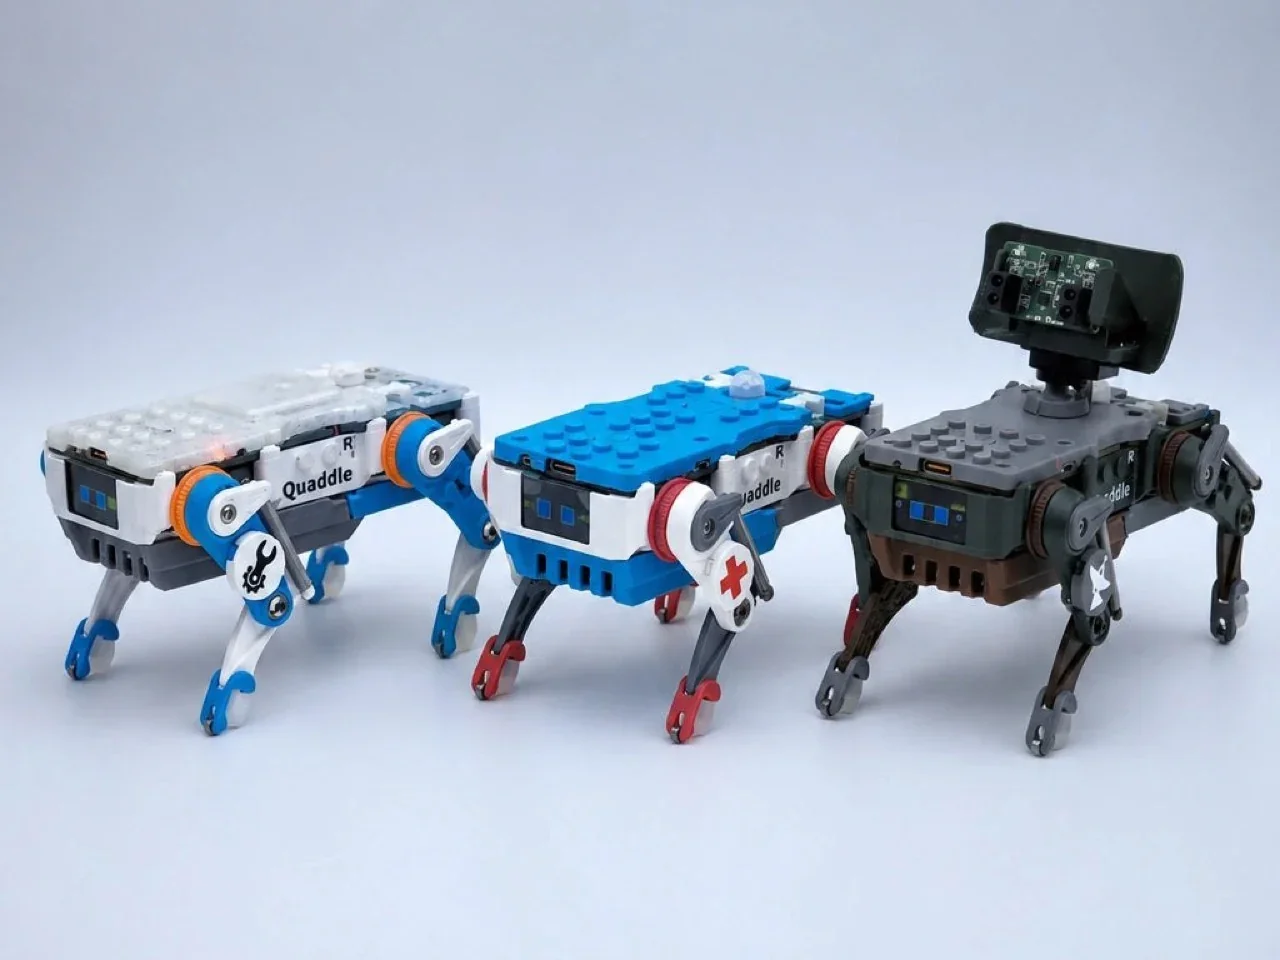
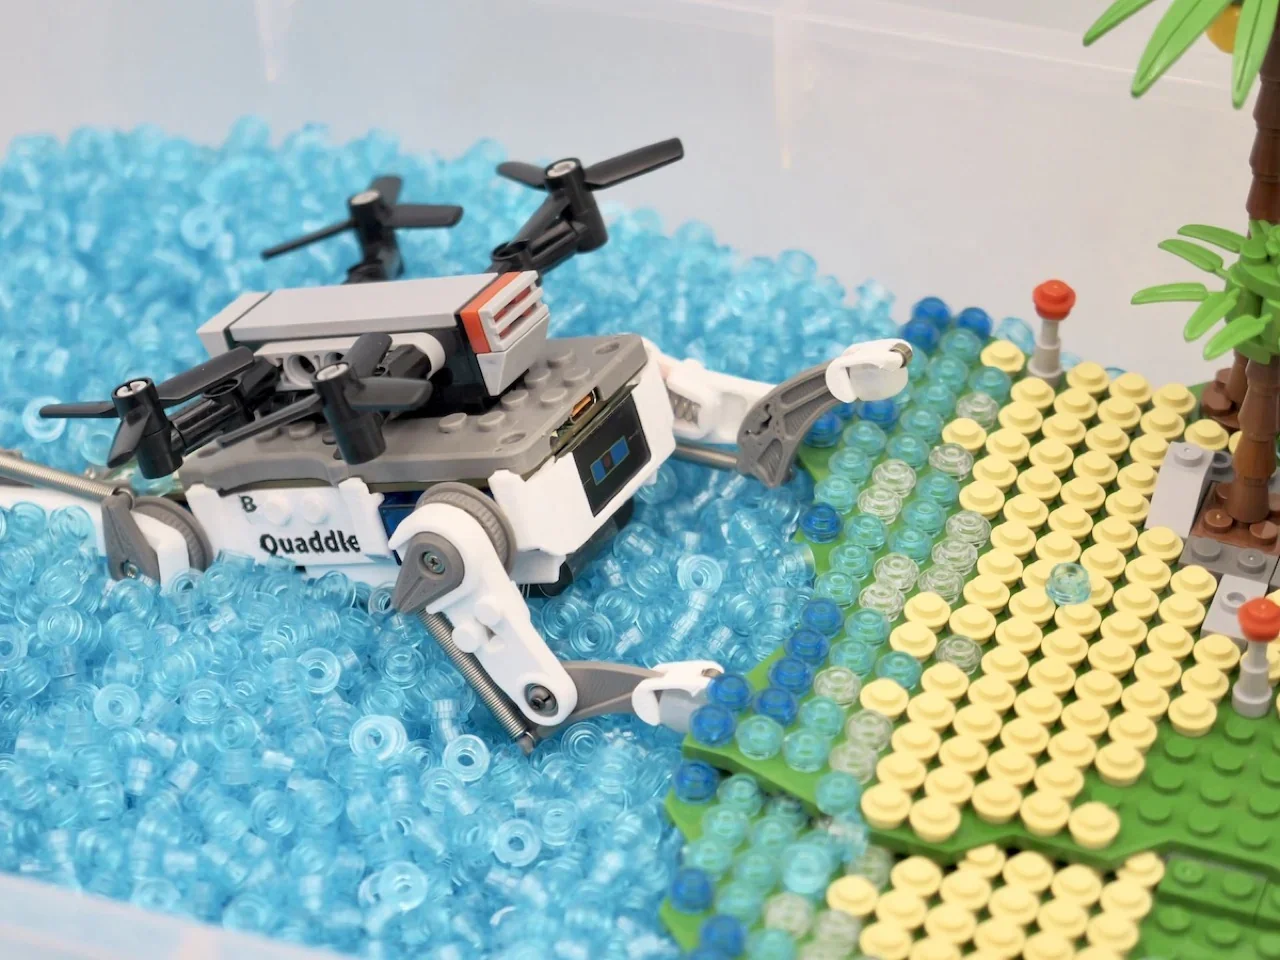
Quaddle 外壳顶部可以安装乐高积木,Petoi 还会发布可供 3D 打印的外壳和挂载件。官方演示把它变成会走路的乐高 AT-AT、摇摇摆摆的两足 NanoDuck,以及使用麦克纳姆轮的漫游车——这种轮子靠斜向滚轮实现横向移动。供电来自可更换的诺基亚规格手机电池,外形就是 2000 年代早期诺基亚“神机”里常见的 BL-5C;Quaddle 出厂配备容量更大的 1,800mAh BL-10C,按型号不同可支撑约 1 到 1.5 小时行走。写代码时插上 USB-C,它还能边充边跑,长时间调试没问题。
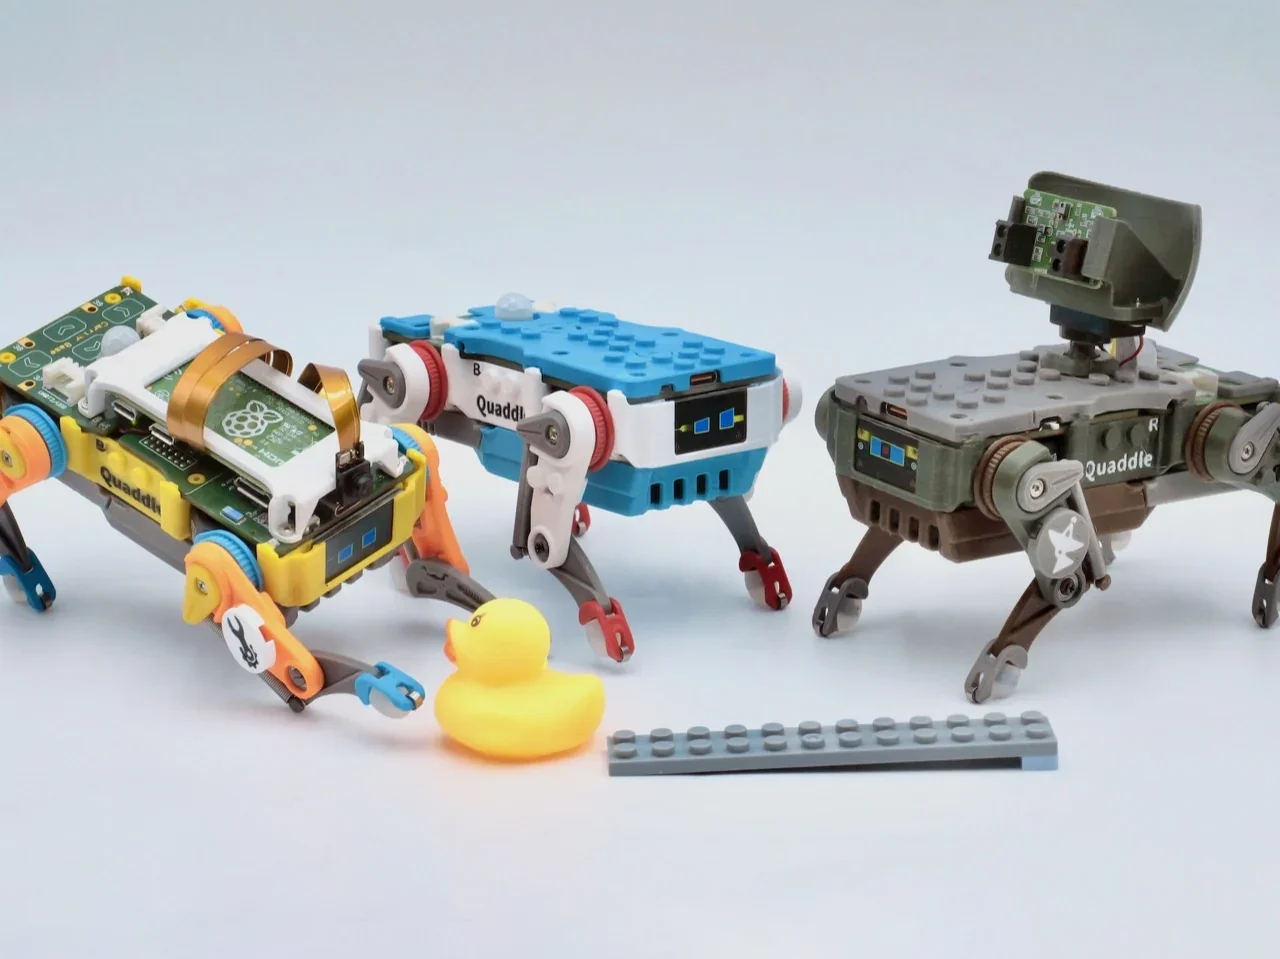
Builder PLUS(179 美元)负责行走和编程,Buddy(219 美元)增加 AI 聊天与手动示教,Scout(269 美元)再加一个能检测手势、光线、距离和人物的传感器头。此外,资料中还出现了 144、175、215 美元的另一组数字,但未说明适用条件;产品计划从 12 月开始发货。
作为参照,Petoi 自家的 Bittle X 标价 279 美元,Unitree Go2 起价约 1,600 美元,索尼 Aibo 在美国上市时售价 2,900 美元。Petoi 用十年时间把大型机器人缩到桌面尺寸,而 Quaddle 给出的新答案是:想再缩小一步,最聪明的办法是让零件更少。


讨论
0 条评论