用3D打印和鱼线腱打造低成本灵巧机械手
Yeah Hand 机械手以3D打印结构、五路舵机和鱼线腱驱动,实现约8公斤提举与5公斤抓握力,并提供ROS驱动与手套遥操作方案。
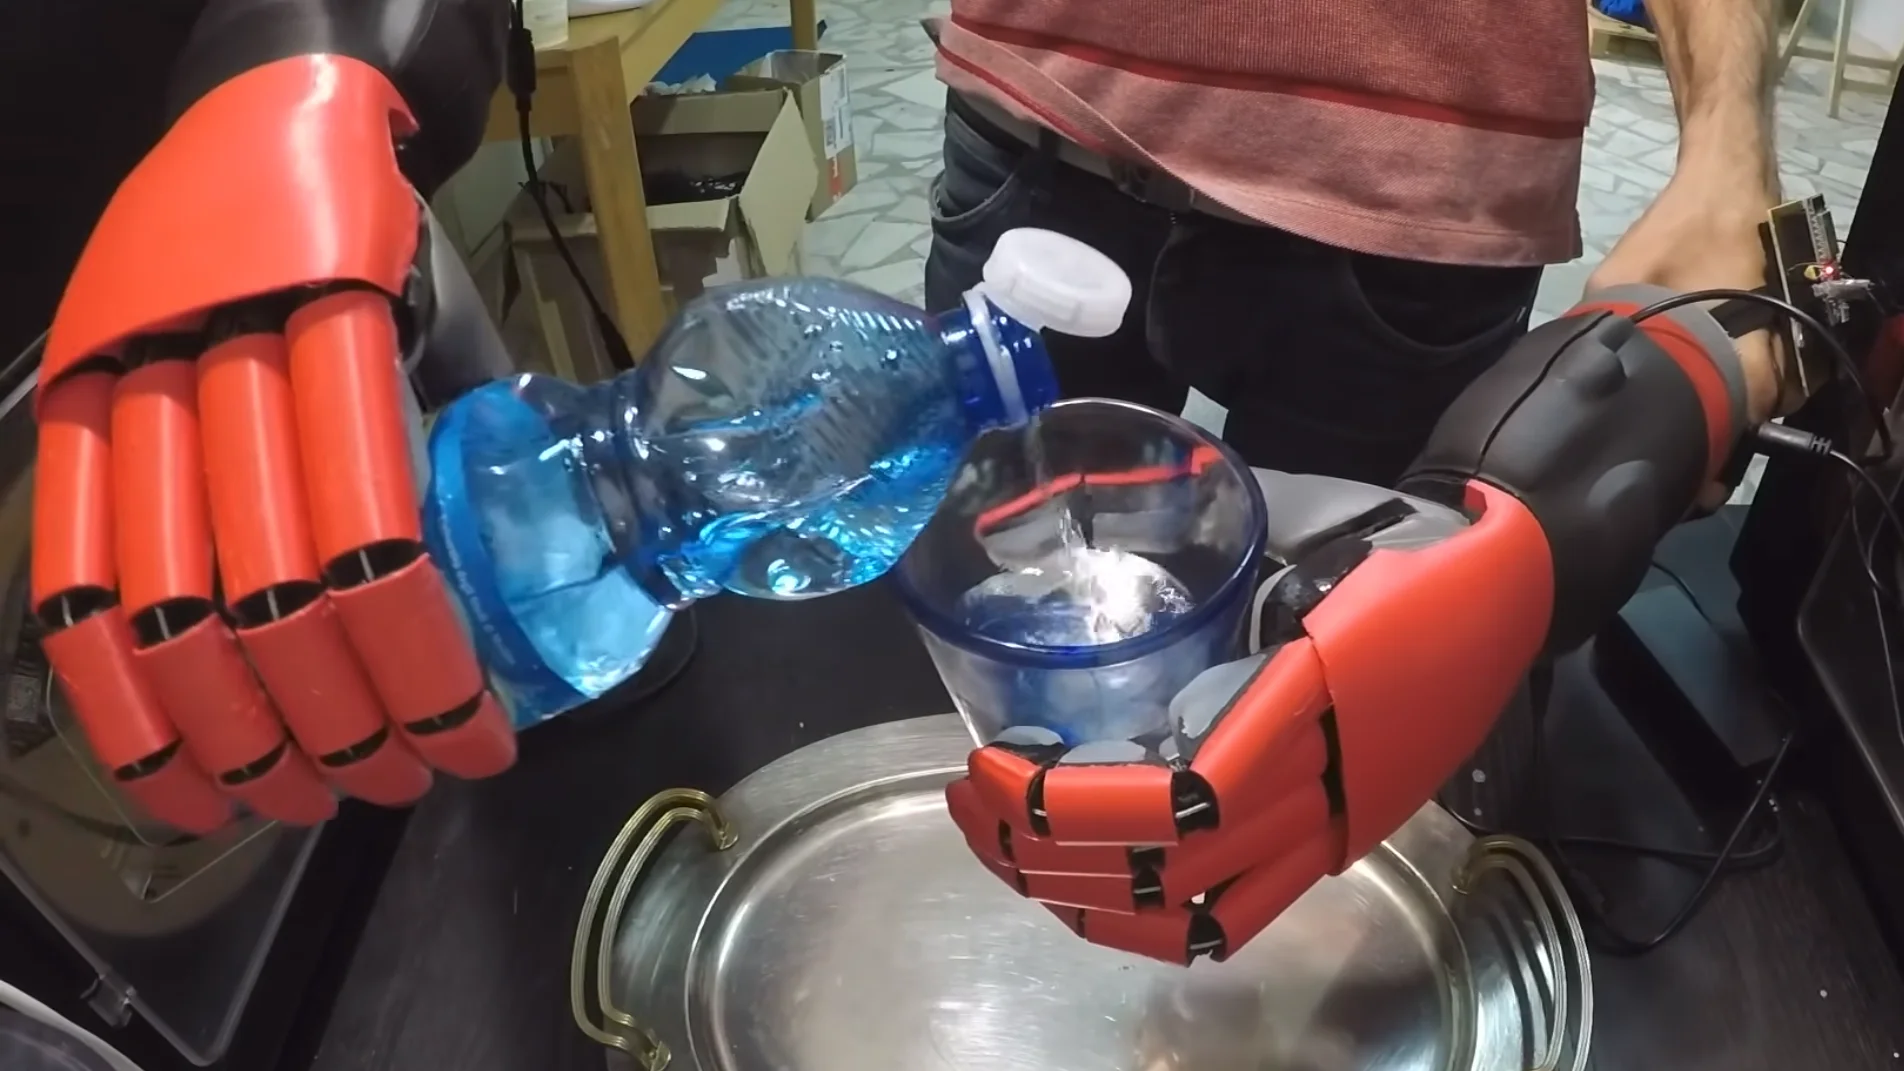
多数时候,只要双手没出什么毛病,我们几乎不会意识到它们有多精妙:既能精确、灵敏到磕开鸡蛋或签下名字,又能强劲到举起重物或挥动锤子。这种综合性能至今仍是机械手难以企及的目标,好在绝大多数任务并不需要如此全能,真正的难点在于灵巧性。Vittorio Lumare 的低成本项目 Yeah Hand 正是围绕这一点展开的。
结构:把执行器挪到手掌之外
Yeah Hand 的主体几乎全部由3D打印件构成,每只手使用五个舵机。与人类手部类似,手指内部没有布置任何执行器,而是通过鱼线制成的腱,把舵机的运动传递到指节。为了降低摩擦、避免舵机过热,每根腱都穿行于由 PTFE(聚四氟乙烯)Bowden 线管构成的导向通道中。在测试中,这只手连续完成了800次开合循环,温度始终远未接近过热水平。
性能方面,它能提起最多8公斤的重物,最大抓握力为5公斤。为了增加摩擦力,每根手指的内侧都贴有硅胶垫,因此抓取光滑物体时相当稳定;而为了夹起细小的东西,拇指前端还设计了类似指甲的结构。
两种版本与操控方式
该设计提供两个版本:机器人版与实验性假肢版,主要差别在于安装方式。机器人版附带多种安装法兰,并提供了 ROS 驱动。为了让操控更直观,Vittorio 还做了一只内嵌柔性传感器的数据手套,可检测手部各关节的位置并让机械手实时复现动作。演示视频可在此观看。
过去我们也报道过不少仿人机械手,但其中大多数对普通创客而言可及性并不高;如果你有更特殊的需求,直接针对用途设计一只专用手其实也很快。


讨论
0 条评论