为硬件黑客打造的开源双目视觉开发板
一款基于瑞芯微 RV1103 的双目视觉开发板 4reel,板载双全局快门摄像头与 Linux 支持,设计文件已在 GitHub 开源。
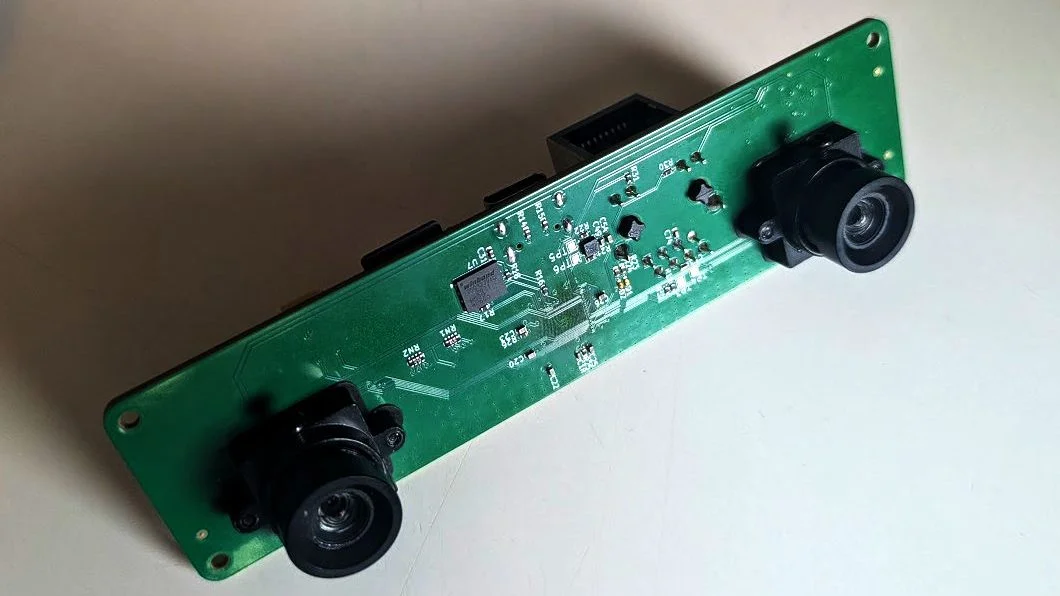
用单个摄像头完成大部分视觉任务并不困难,但一旦上到两个摄像头,你就能获得景深感知这类“魔法”能力。如果你想动手试试双目立体视觉,硬件黑客 [machinehum] 专门为这类实验打造的一块开发板或许正合你意。
项目的起点是一颗让作者颇为兴奋的芯片:瑞芯微 RV1103。这是一颗主频 1.1 GHz 的单核 ARM 处理器,内置 64 MB DDR2 内存,并带有 MIPI CSI-2 总线,接摄像头非常方便。正因如此,它成了做双目视觉板子的理想选择——板载算力、开箱即用的 Linux 支持,两者兼得。
硬件配置
- 处理器:瑞芯微 RV1103,单核 ARM @ 1.1 GHz,64 MB DDR2
- 摄像头:两颗 OV9281 全局快门传感器
- 运动感知:LI2HH12 三轴加速度计
- 存储:板载 4 MB Flash
- 网络:10/100 Mbit 以太网接口
全局快门在这里是个值得一提的选择:相比卷帘快门,它在拍摄运动物体时不会产生果冻效应,对做立体匹配和机器人视觉来说更友好。
软件与开源
作者在项目文章中还梳理了整套软件栈,说明了各个组件如何通过 Video4Linux2 框架协同工作。对于刚接触双目视觉的开发者,这块板子可以当作一个相当省心的起点:底层驱动和采集链路已经被打通,你可以把精力放在算法和应用上。
设计文件已经发布在 GitHub 上,感兴趣的话可以自行研究或复刻。项目原文见作者博客,其中还附带了一段演示视频。
类似思路此前也有人用树莓派实现过——那本质上同样是一台带有实用摄像头接口的快速 ARM 计算机。这么一想,倒也挺有意思。


讨论
0 条评论