拧成螺旋再突然释放:这款小机器人靠"弹"跳过障碍
UCLA与密歇根大学团队用镍钛合金螺旋杆的突弹变形驱动机器人跳跃、爬台阶甚至游泳,速度是刚性腿版本的数倍。
小时候玩过的"跳舞铅笔"或许你还记得:把两根铅笔穿进一根橡皮筋,反复拧转,然后松手,铅笔就会随着橡皮筋的解旋四处乱跳。如今,科学家把大致相同的原理用在了机器人上——而且相当认真。
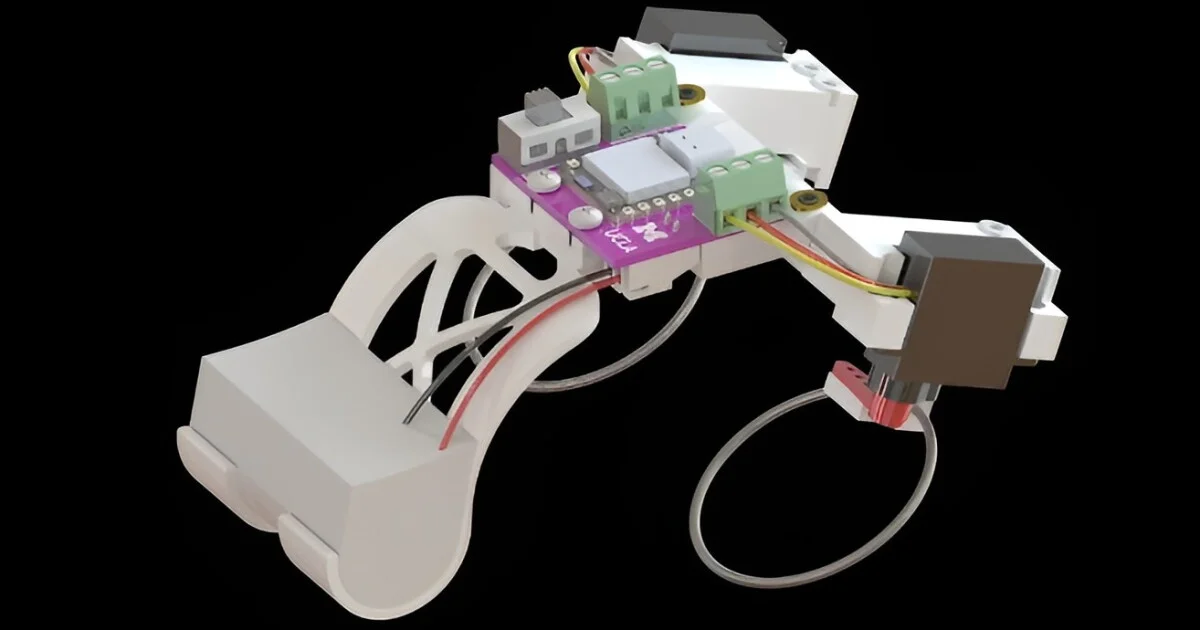
加州大学洛杉矶分校 Samueli 工程学院与密歇根大学的研究人员造出了一台形似青蛙的小机器人。它不靠轮子也不靠腿,而是靠几根可弯曲的杆件在两种形态之间反复"突弹"来移动。小型电机先给杆件加载能量,随后能量在瞬间释放,把机器推向空中。这台机器人能在草地和沙地上跳跃,能爬上小台阶,装上薄膜状的鳍之后还能游泳。
为什么小机器人需要"跳"
对小型机器人来说,移动是一件很吃力的事。当机身高度和草叶、石砾差不多时,草地、不平整的地面、小水洼、随手丢下的杂物都会变成难以逾越的障碍。跳跃是绕过这些障碍的简单有效方案,但它要求在极短时间内输出一次强力推进——而常见的微型电机几乎做不到这一点,它们提供的是平稳、持续的动力,而非爆发式的能量。
工程界的常规解法是加弹簧:电机慢慢给弹簧储能,把动能转化为弹性势能,再快速释放以弹射机器人。可自行翻转形状的柔性梁与壳体也被用来产生运动。问题在于,三维结构中的这种失稳行为很难控制——它可能猛地弹开,也可能缓缓变形,取决于形状和加载方式,往往给不出跳跃所需的瞬时推力。
UCLA 与密歇根团队的目标,就是搞清楚究竟是什么决定了这两种结果,从而每次都能稳定复现想要的突弹。研究者先用计算机模型预测弹性杆在不同弯曲与扭转组合下的响应,再用机械臂实际拉伸、扭转实体杆件来验证预测。由此他们标定出了产生剧烈突弹的条件,并据此设计机器人的肢体。
把直杆拧成螺旋
制作肢体时,团队把笔直的镍钛合金(Nitinol)杆弯成螺旋状,形似一段被拉开的弹簧。杆的一端固定在支架上,另一端连着小伺服电机。电机旋转时,杆件发生形变并储存弹性能;当形变累积到某个临界点,当前形态变得不稳定,杆件会骤然翻转到另一种构型。
这次快速翻转会蹬向地面,把机器人向上、向前送出。随后电机反转复位,而复位的大部分过程发生在机器人腾空期间。落地之后,它就能准备下一次跳跃。背后的物理其实不复杂:小电机在一段时间里持续输出动能,这股能量流本身不足以产生突发的运动;但如果把它攒够再一次性释放,就能得到推进所需的能量爆发。
另一项关键权衡是突弹强度与复位时间之间的平衡。有些构型释放的能量更多,但两次跳跃之间需要电机转更大的角度。团队最终选定的设计既能提供有力的蹬地,又能足够快地恢复,从而连续跳跃。
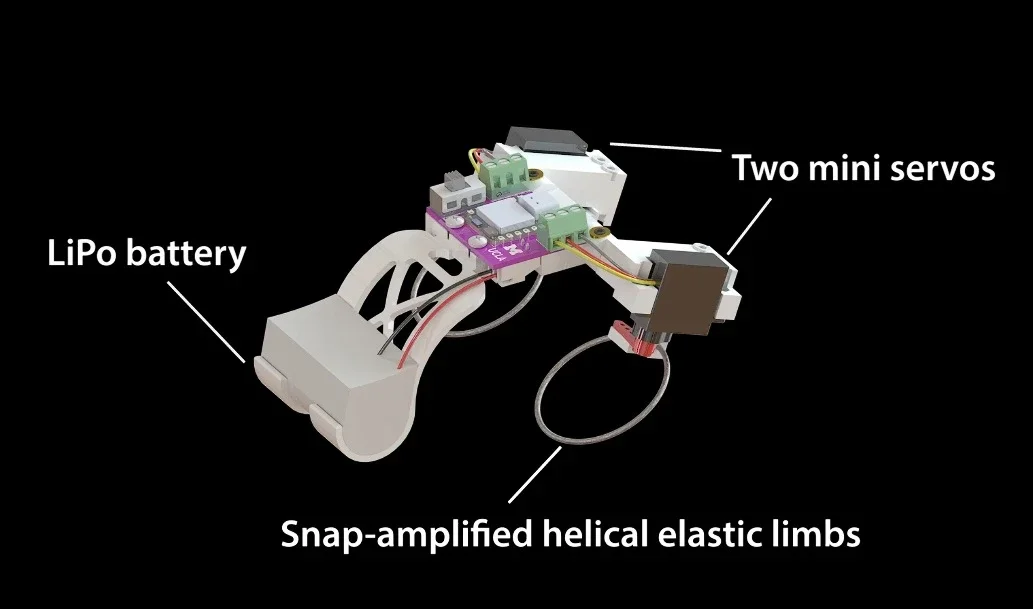
突弹机器人的各个部件 图片来源:Dezhong Tong/University of Michigan/UCLA
实测:每种表面上都更快
为了验证整套机构能否带动整机运动,研究者造出了一台长 11 厘米、重 98.2 克、带两条突弹后肢的机器人,并与一版装刚性腿的同型机器人做对比。相关成果发表在 Science Advances 上。两者电机功率相同,区别在于一个持续平稳输出,另一个间歇储能、成束释放。测试表面包括木材、布料、亚克力、皮革、草地和沙地。
结果,突弹版本在全部六种表面上的速度都更快。在木材上它达到每秒 3.21 个身长;六种表面平均为每秒 2.46 个身长,而刚性腿版本只有 0.79。差距在布料和草地上尤为明显——刚性腿机器人几乎原地打滑。
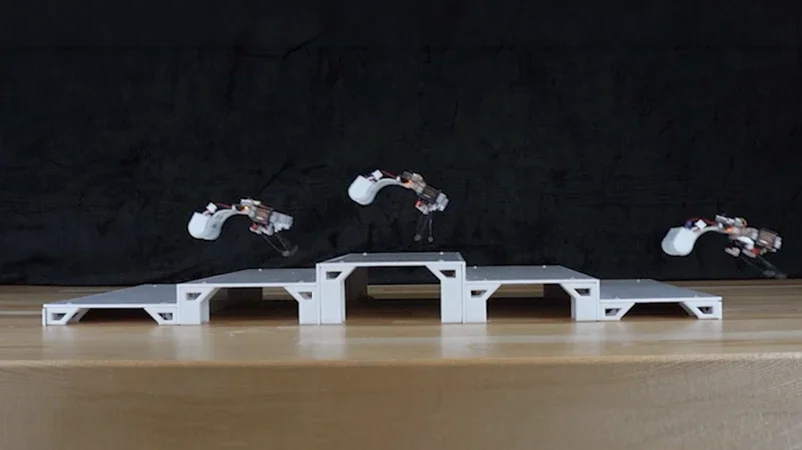
机器人正在跳上一组小台阶 图片来源:Dezhong Tong/University of Michigan/UCLA
原型机还能爬小台阶、连续做后空翻。装上薄而柔韧的鳍后,它以约每秒半个身长的速度游动,并能在障碍物之间转向,即便在有风的干扰下也是如此。左右两条肢体以不同频率运动即可实现转向。在陆地上,研究者遥控它穿过放有石块的沙盘,还用光传感器演示了朝光源自主转向。
能用在哪儿
跳跃机器人有什么实际价值?首先,能在废墟间跳过瓦砾、又能用同一套肢体划水的小型机器人,很适合在碎石密集的现场执行巡检与搜救任务。遇到障碍时,它不必卡在那里琢磨怎么绕,直接跳过去继续前进即可。
除了移动本身,这套机构还给了工程师一种不加大电机也能产生强力动作的途径。研究者 Huang 表示:"更大的机会在于,让机器人的机械结构去承担一部分原本需要更大电机或更复杂控制才能完成的工作。"例如,这可能用于快速闭合的机械夹爪。
当然,目前它仍是一台研究原型,只完成了基础的导航演示;团队也只把速度优势与自己的刚性腿版本做了比较。要真正证明实力,它还得跑赢其他弹簧驱动的跳跃机器人。研究者相信,由于突弹行为取决于杆件的几何形状,这套设计规则最终可以支撑宽度仅几毫米的机器人。
来源:UCLA


讨论
0 条评论