开源微型机械臂升级到4.0版:面向微米级三轴精密操作
开源微型机械臂项目 MicroManipulatorStepper 发布 4.0 版本,修复球关节与连杆结构缺陷,并改用 G-code 驱动,支持激光雕刻等精细任务。
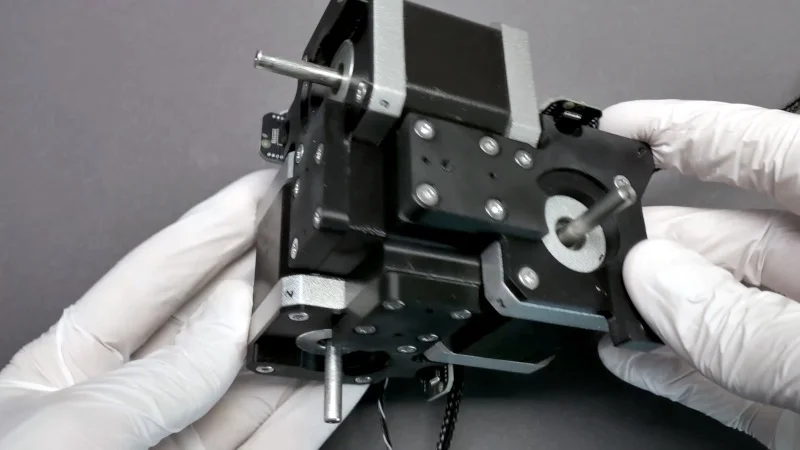
如果你听说过微型机械臂(micro-manipulator),大概已经能猜到它的用途:把探针精确地移到芯片裸片或晶圆表面,或者在显微镜下对微小目标做定点操作。它的核心能力,就是让工具沿三个轴以极小的步距精准移动。GitHub 上有一个名为 MicroManipulatorStepper 的开源设计,近期完成了大幅改进。
该设备依靠步进电机、并联运动学结构和微型球关节实现精确运动。最新的 4.0 版本解决了一批此前遗留的问题。根据项目 GitHub 主页的说明,主要修复项包括:
- 修复回零(homing)过程中的自碰撞问题。
- 球关节座仅靠螺丝连接时约束不足,可能发生轻微转动。
- 此前无法可靠保证连杆长度一致。
- 球关节存在不必要的摩擦。
- 球心位置精度高度依赖打印质量与边角圆化效果。
- 橡皮筋一旦粘牢便无法更换或拆除。
我们此前报道过该设备的早期版本,也持续关注过它在球关节工艺上的改进。此后,项目对机械设计与文档做了大量更新,同时还更换了驱动它的 API。如今它甚至可以直接用 G-code 调用工具,从而支持激光雕刻等需要精细控制的应用。
如果你更偏好传统的手动方案,也可以考虑这台3D 打印手动微操台。


讨论
0 条评论