会爬钢墙的焊接蜘蛛:Diden Spider 把工具送到焊缝
韩国 Diden Robotics 的 Spider 30 用四条带电磁足的腿在钢板上爬行,可携带焊接与检测模块,并已在韩国船厂实地应用。
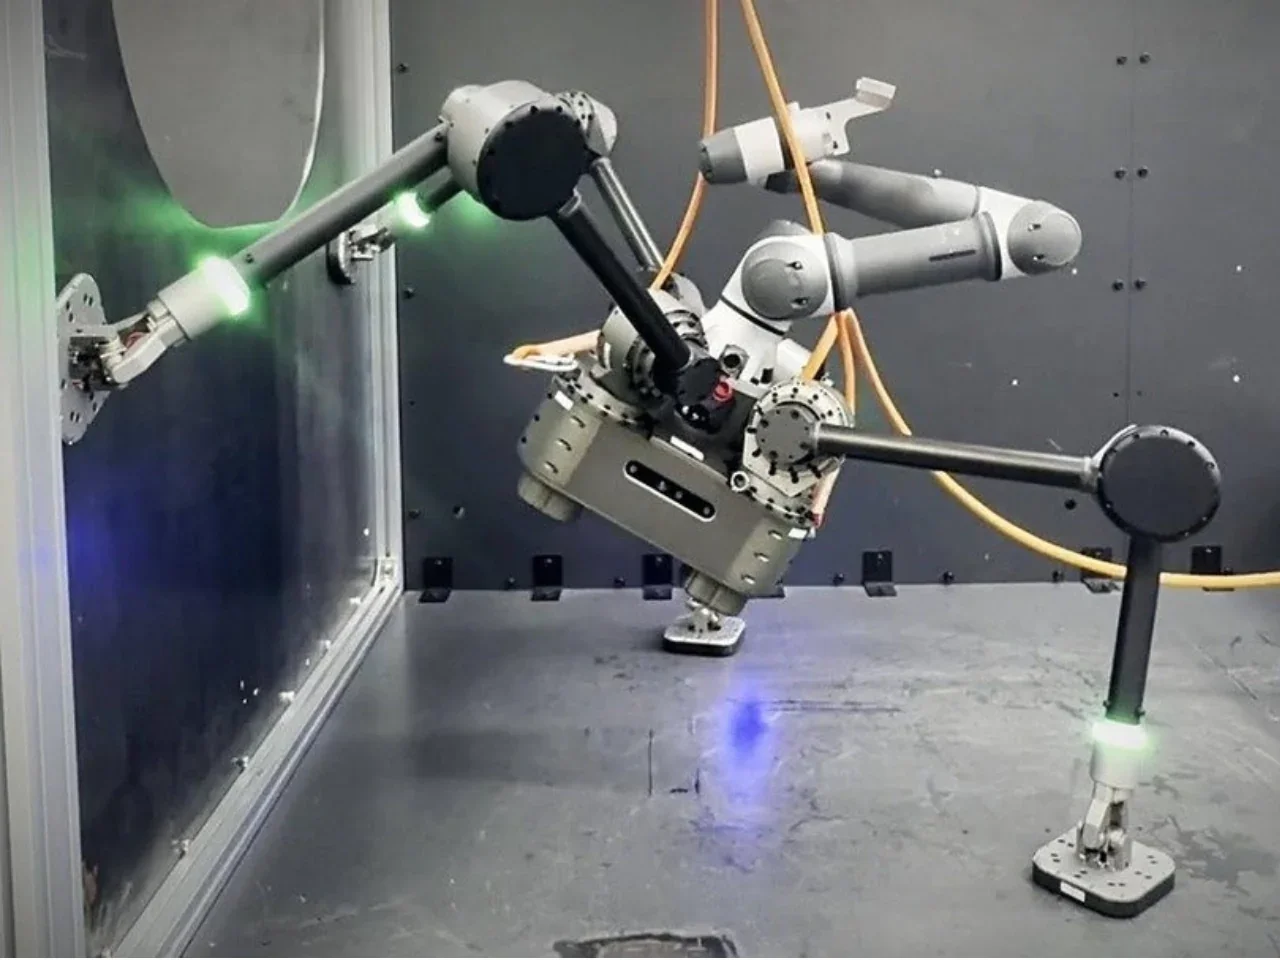
焊接工具真正的难点,往往不只是焊接本身,而是如何把焊枪送到那条缝。在船体钢结构内部,这意味着先让工人、设备和平台就位,然后才能开始焊。这是工业作业里不太起眼的一面,也正是造一台爬壁机器人的有力理由。
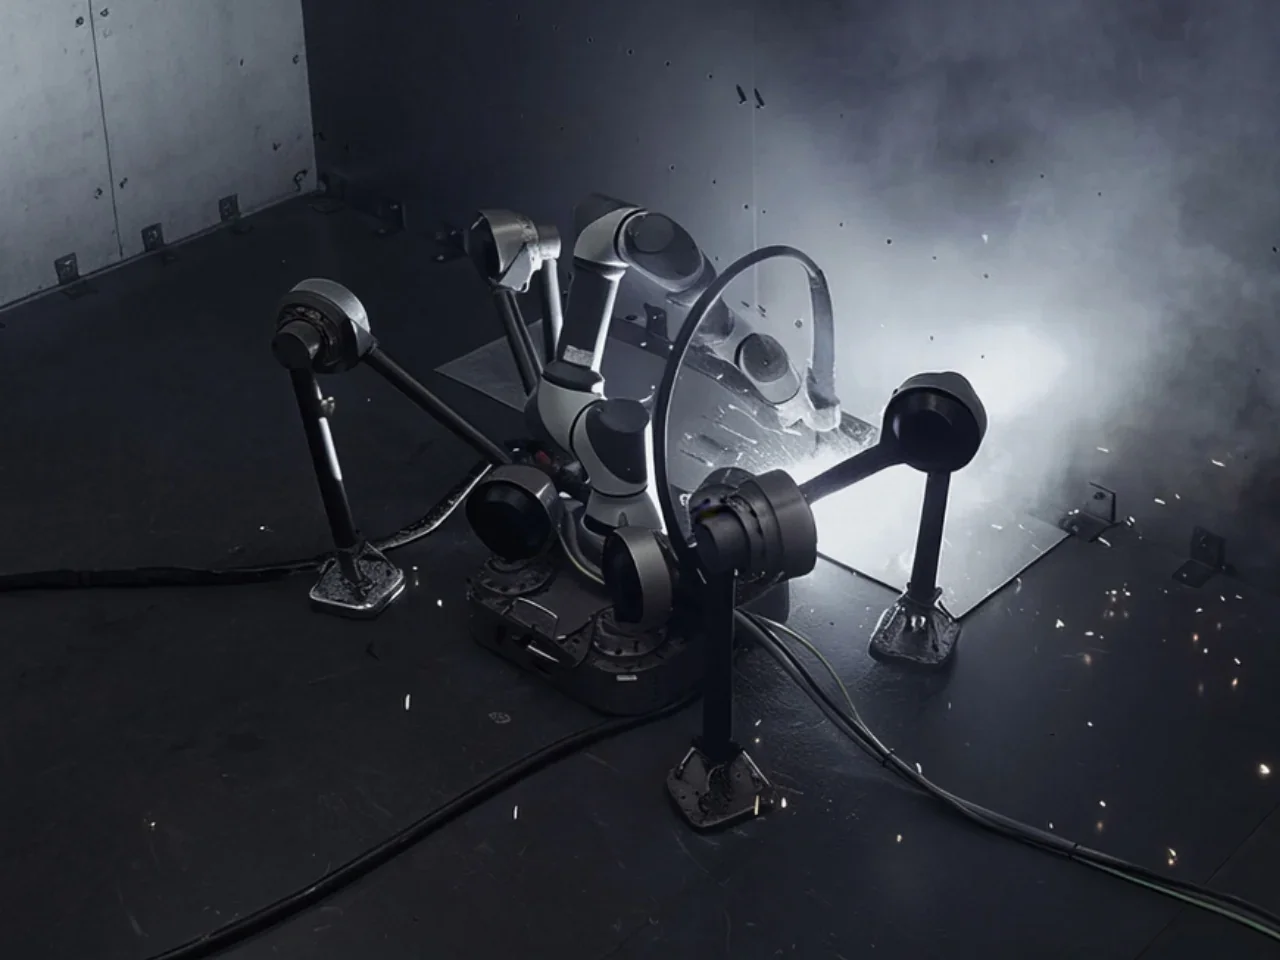
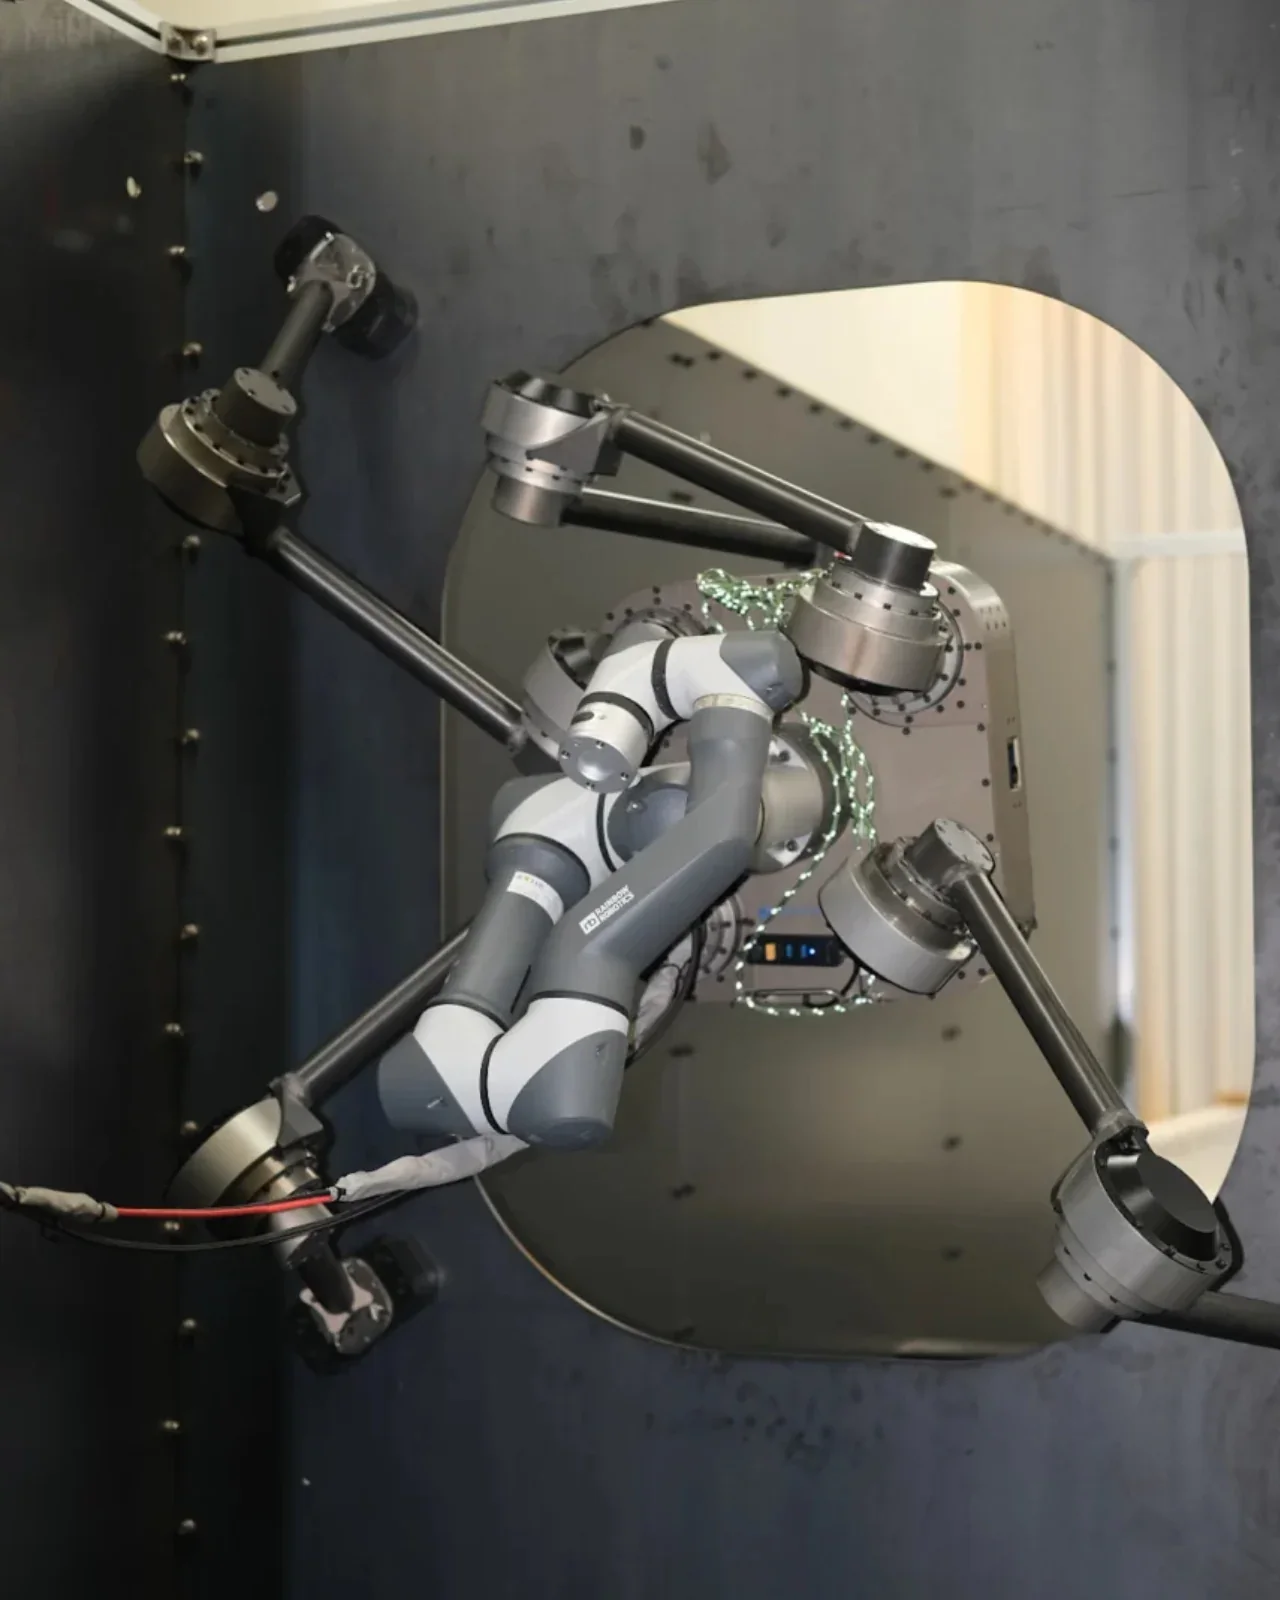
韩国 Diden Robotics 用四条向外张开的腿和磁性脚掌来应对这个问题。它的 Diden Spider 设计目标是把焊接设备带上钢墙和天花板,让工具到达人不容易够到的位置。这个外形并不讨巧,却直接回应了任务需求:低矮的姿态和宽大的支撑面不是为了显得有个性,而是为了在携带作业设备时仍能牢牢贴住表面。
蜘蛛形态来自一次实际失败
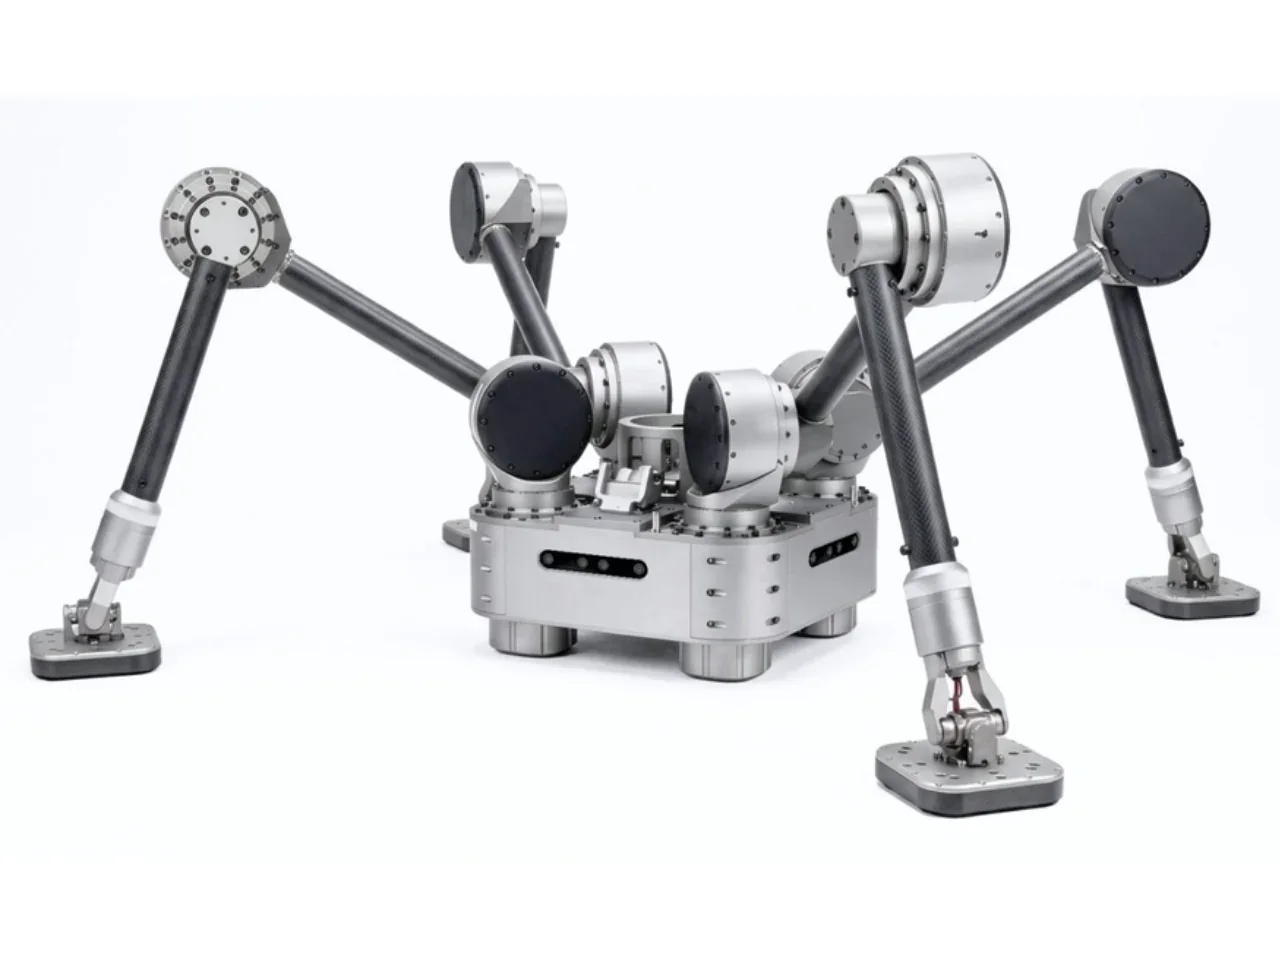
这种蜘蛛形结构并非一开始就有。联合创始人兼 COO Youngha Shin 在公司采访中解释,早期狗形构型在墙面上侧向转弯时很吃力。那种布局让支撑机体的关节执行器变少,脚掌若不能平贴表面,机器人还可能翻倒。把腿向外展开后,机体更贴近墙面,脚掌与表面的接触也更好。外形是跟着问题长出来的。
靠电脉冲开合的磁足
脚掌采用电永磁体,这一点让整套方案成立。电脉冲可以切换磁体的磁性状态;据 Diden 介绍,吸附一旦建立,就不需要持续供电来维持磁力。这并不意味着整台机器人不耗电,关节、传感器和计算单元仍要工作。它的意义在于,维持“贴住”这件事不必一直往磁体里灌电。
30 公斤载荷与可更换模块
Diden 给出的 Spider 30 配置载荷为 30 公斤,约 66 磅。这个数字很关键,因为只会爬墙并不能完成焊接;平台到达位置后,还得携带真正有用的设备。Diden 提到可更换的任务模块,包括机械臂和检测设备。相比把它定义成单一用途的机械焊工,更像移动工具平台:同一套钢结构上,它可能承担不同任务。
一个很小的细节也很能说明问题。Shin 表示,使用者的反馈促使 Diden 在脚上加入 LED,让人能直接看出每只脚是否已经吸附。控制程序或许知道磁足正在工作,但看着昂贵设备挂在钢板上的人,也需要一个看得懂的信号。
在船体结构里找到自己
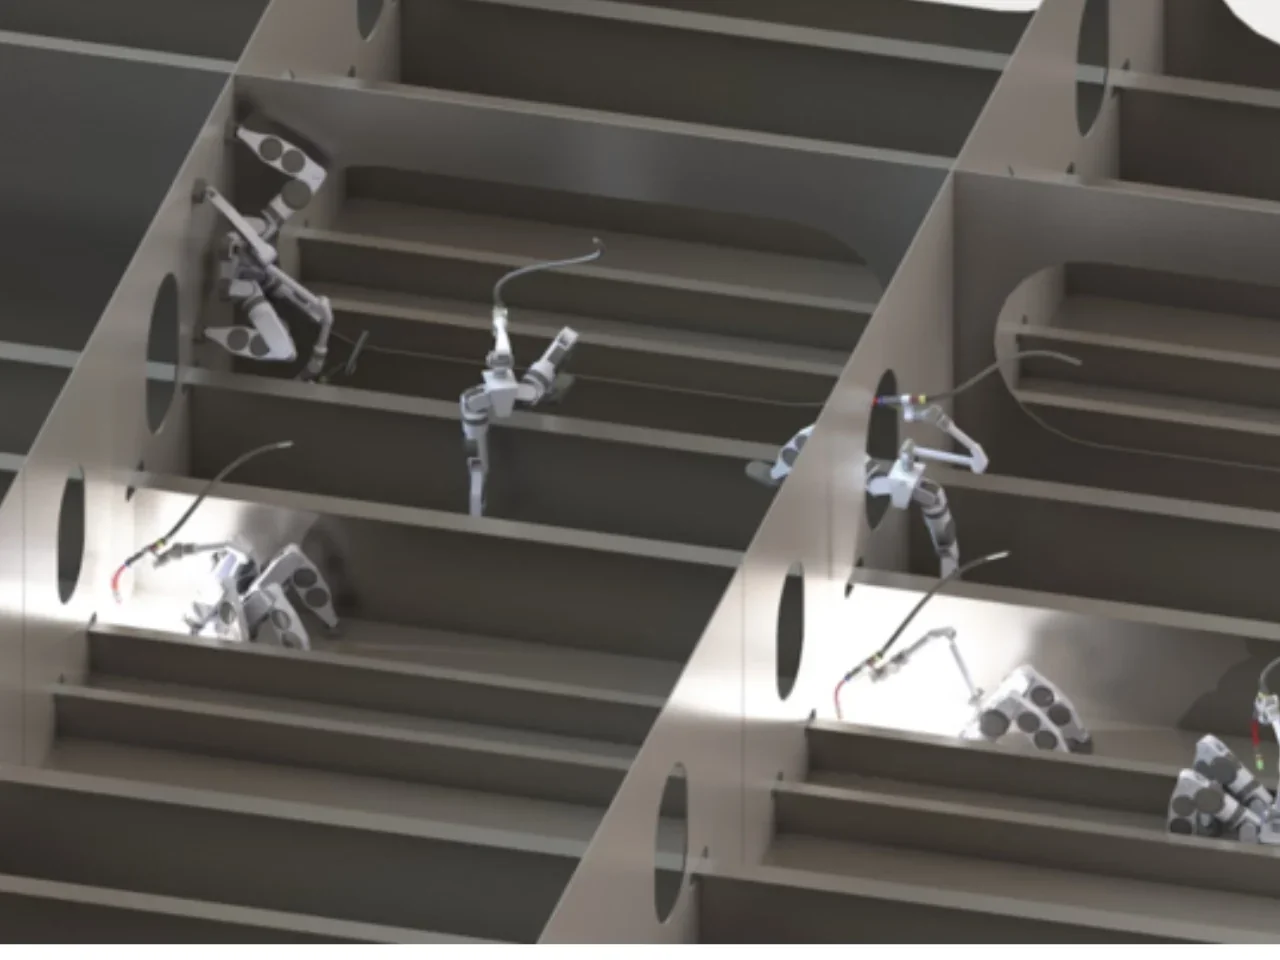
找到作业位置是另一项挑战。Diden 描述的导航系统会把实时三维传感器数据与船体的 CAD 模型进行比对,以估计位置和姿态;建图系统则利用深度相机数据重建附近障碍物。实际含义是,机器人既要知道自己在哪里,也要知道下一步被什么挡住。磁力吸附解决的是“贴住”,在杂乱结构里移动还需要独立的感知与控制层。
这是一台有实际工业使用记录的设备,不是概念渲染图。Diden 称 Spider 30 已在韩国大型船厂完成现场部署,其焊接结果已应用到在产船舶上。另外,韩国《每日经济新闻》在 2026 年 5 月报道,Diden 已完成对部分韩国大型造船商的销售。这些都是进展信号,但还不能证明它在每一个生产班次里都稳定可靠。
更值得看的是那些不那么上镜的指标:焊缝质量的重复性、维护需求、准备时间,以及需要人工介入的频率。即便如此,这个设计已经给出了有说服力的起点——让一个原本难以就位的工具到达作业面。只要它能减少一些工人背着焊接设备爬到位的情形,这副奇怪的身体就有存在的价值。


讨论
0 条评论